Udviklet omkring den opgave, I skal løse.
Fire udviklingsspor for ét beslutningslag: kritisk infrastruktur, Hæren, Flyvevåbnet og Søværnet. Se operatørens opgave, den ønskede værdi og det, der skal valideres med partnere.
Softwareprototype · TRL 3 · simulerede data. Vi søger partnere til fysisk integration og validering.
Find jeres anvendelsesområde.
Saml beredskabet om ét billede.
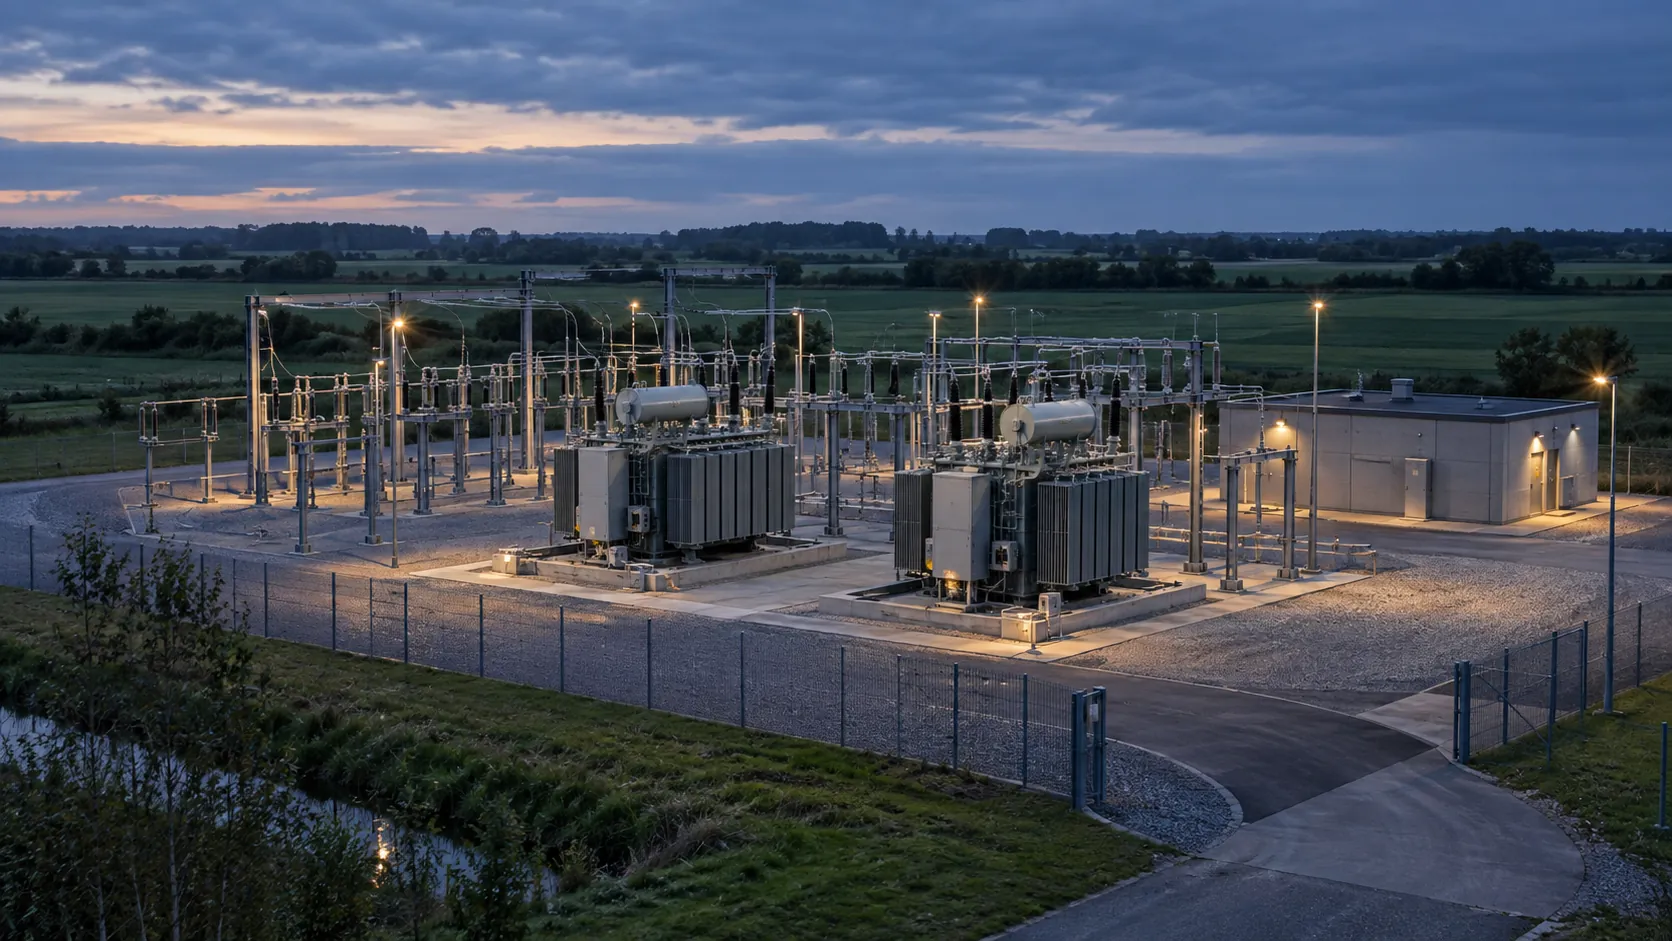
Transformerstationer · havne · lufthavne
Opgaven
En observation ved et kritisk anlæg skal vurderes og deles mellem drift, sikring og relevante myndigheder.
Den planlagte arbejdsgang
Den planlagte arbejdsgang samler sensorobservationer og kamerabilleder i HAMMER, så operatøren kan vurdere situationen, dokumentere beslutningen og koordinere en respons.
Et fælles grundlag for koordinering og dokumentation af, hvad man vidste, og hvad man besluttede.
Det skal vi validere
Sensorgrænseflader, operatørens arbejdsgang og overdragelse til lokationens beredskab. Overvågning giver ikke i sig selv tilladelse til indgreb.
Lad overblikket følge opgaven.
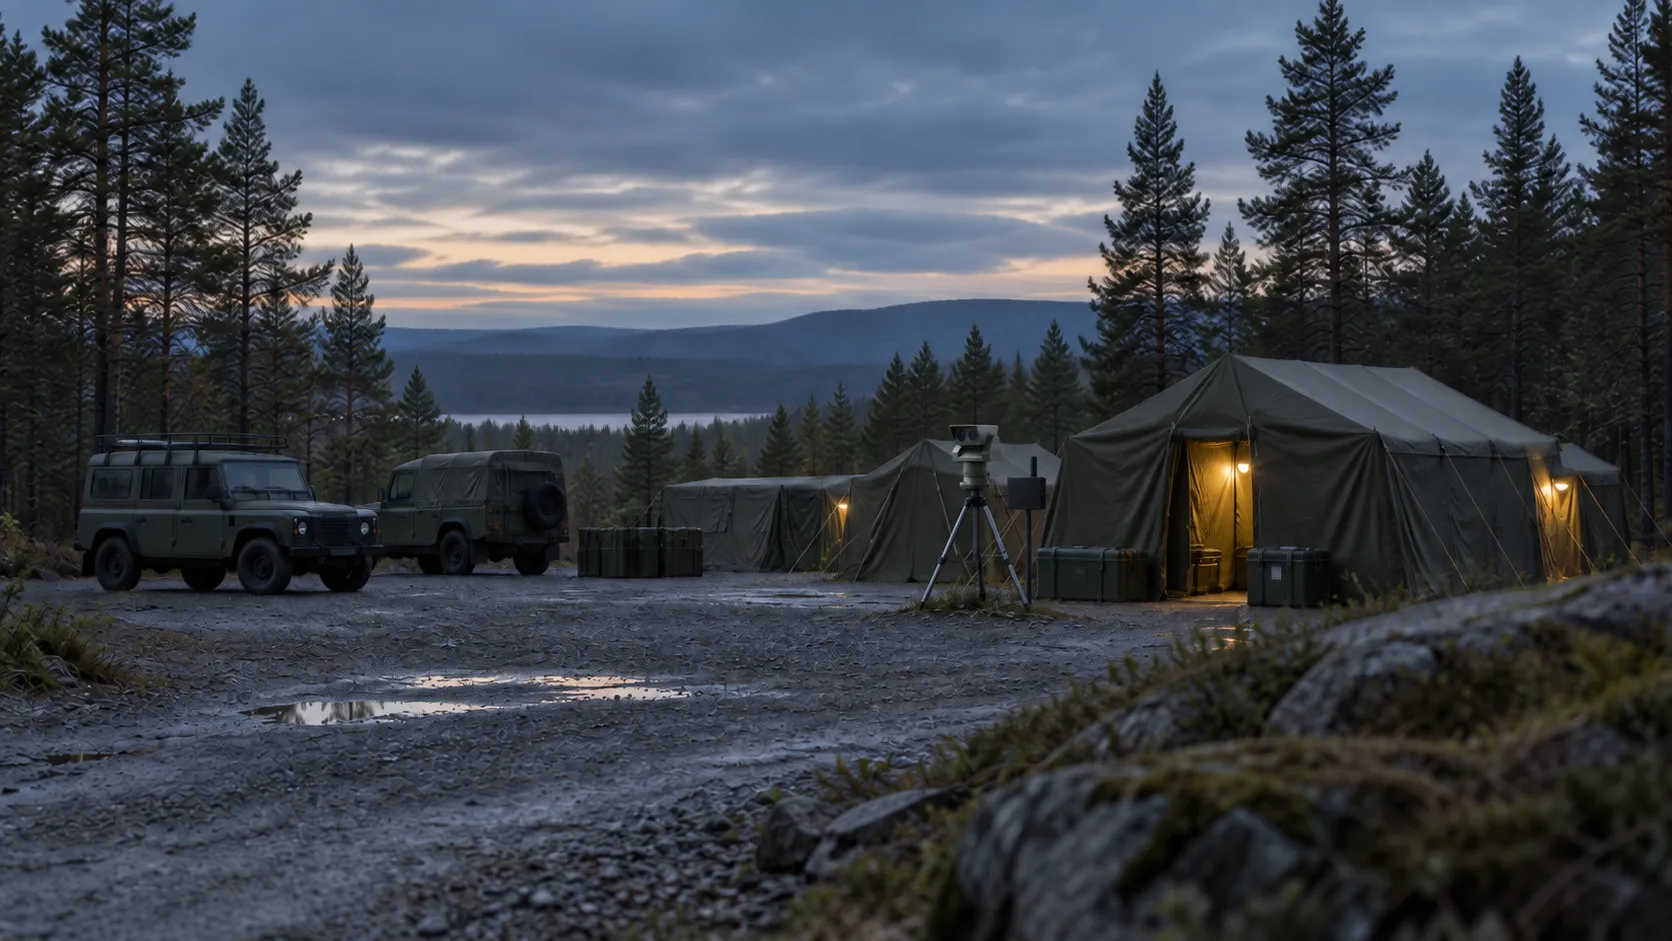
Enheder i felten · lejre · konvojer
Opgaven
Området, der skal beskyttes, ændrer sig, når en enhed flytter. Sensorplacering, forbindelser og operatørens arbejdsforhold ændrer sig med det.
Den planlagte arbejdsgang
Vi designer det samme beslutningslag til fast og mobil brug med partnersensorer på køretøjer eller trefødder og en konsol til den ansvarlige operatør.
En genkendelig arbejdsgang, når opstillingen ændrer sig, med menneskelig kontrol og dokumenterede beslutninger.
Det skal vi validere
Opstilling og flytning, forbindelser under skiftende forhold og operatørens arbejdsbelastning. Ydeevnen under bevægelse skal afprøves.
Giv den vagthavende et samlet luftbillede.
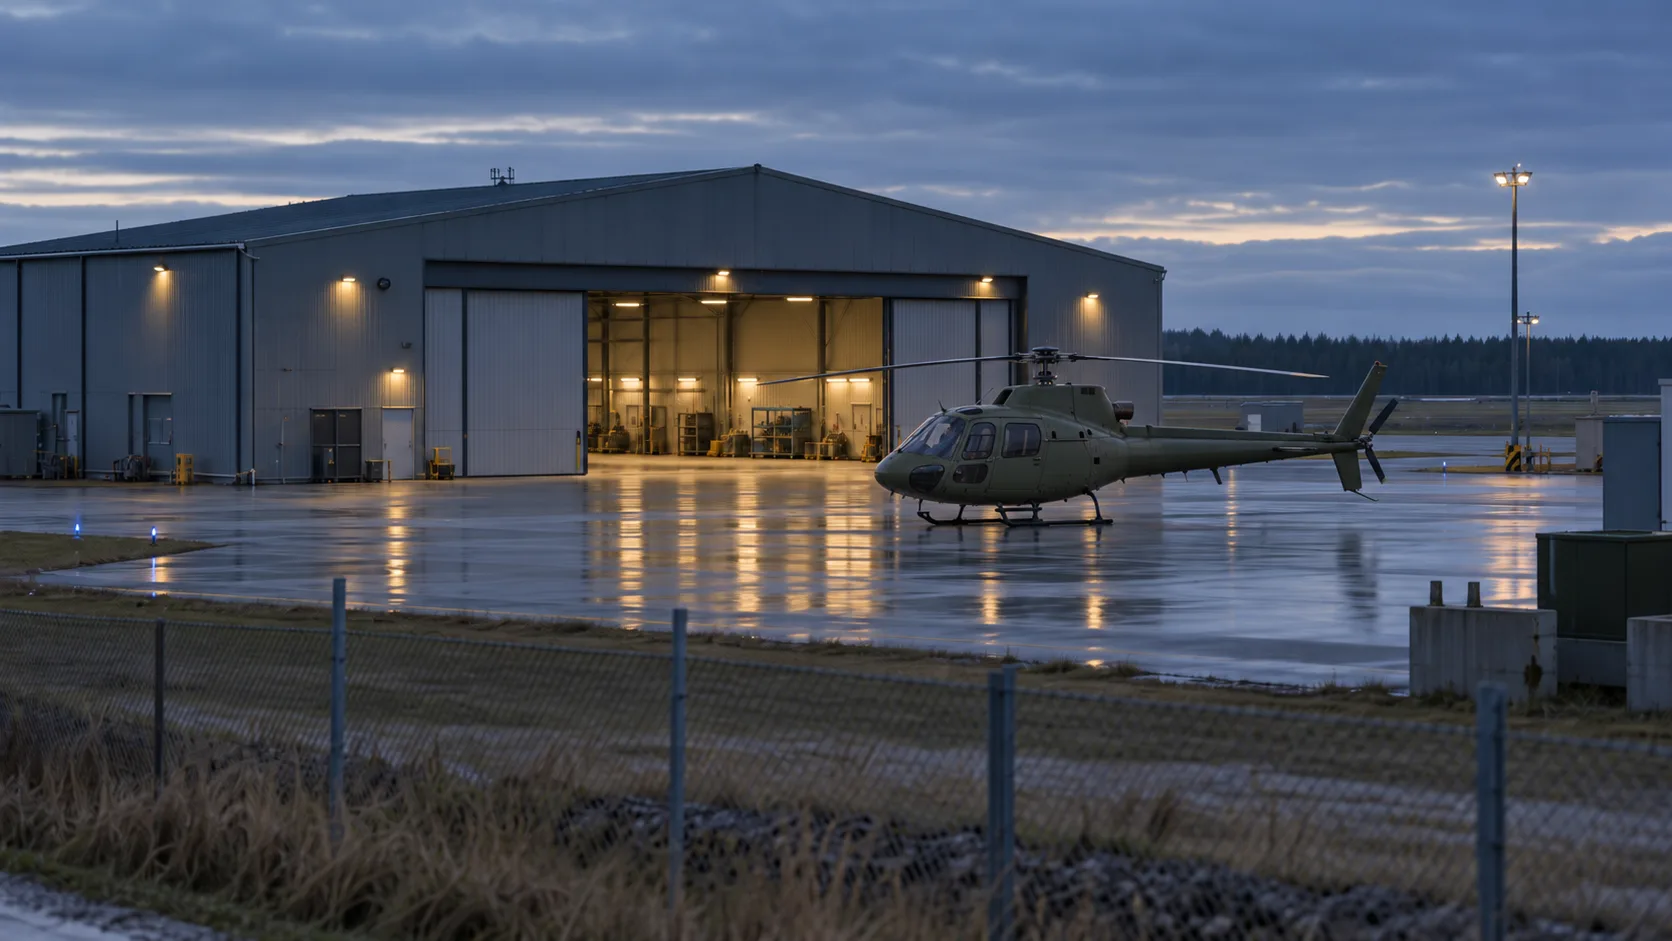
Flyvestationer · helikoptere på jorden · landingszoner
Opgaven
Personel med ansvar for en flyvestation eller landingszone skal kunne vurdere droneobservationer i sammenhæng med egne aktiviteter.
Den planlagte arbejdsgang
Designmålet er ét billede til den vagthavende, der samler relevante sensorobservationer ved perimeteren, helikoptere på jorden og landingszoner.
Et fælles grundlag for vurdering og koordinering med de enheder, der har ansvaret på stedet.
Det skal vi validere
Operative procedurer, sensordækning og koordinering med eksisterende luftfartssystemer. Konceptet giver ikke flyvetilladelser eller beskyttelse af fly under flyvning.
Byg videre på skibets egne systemer.
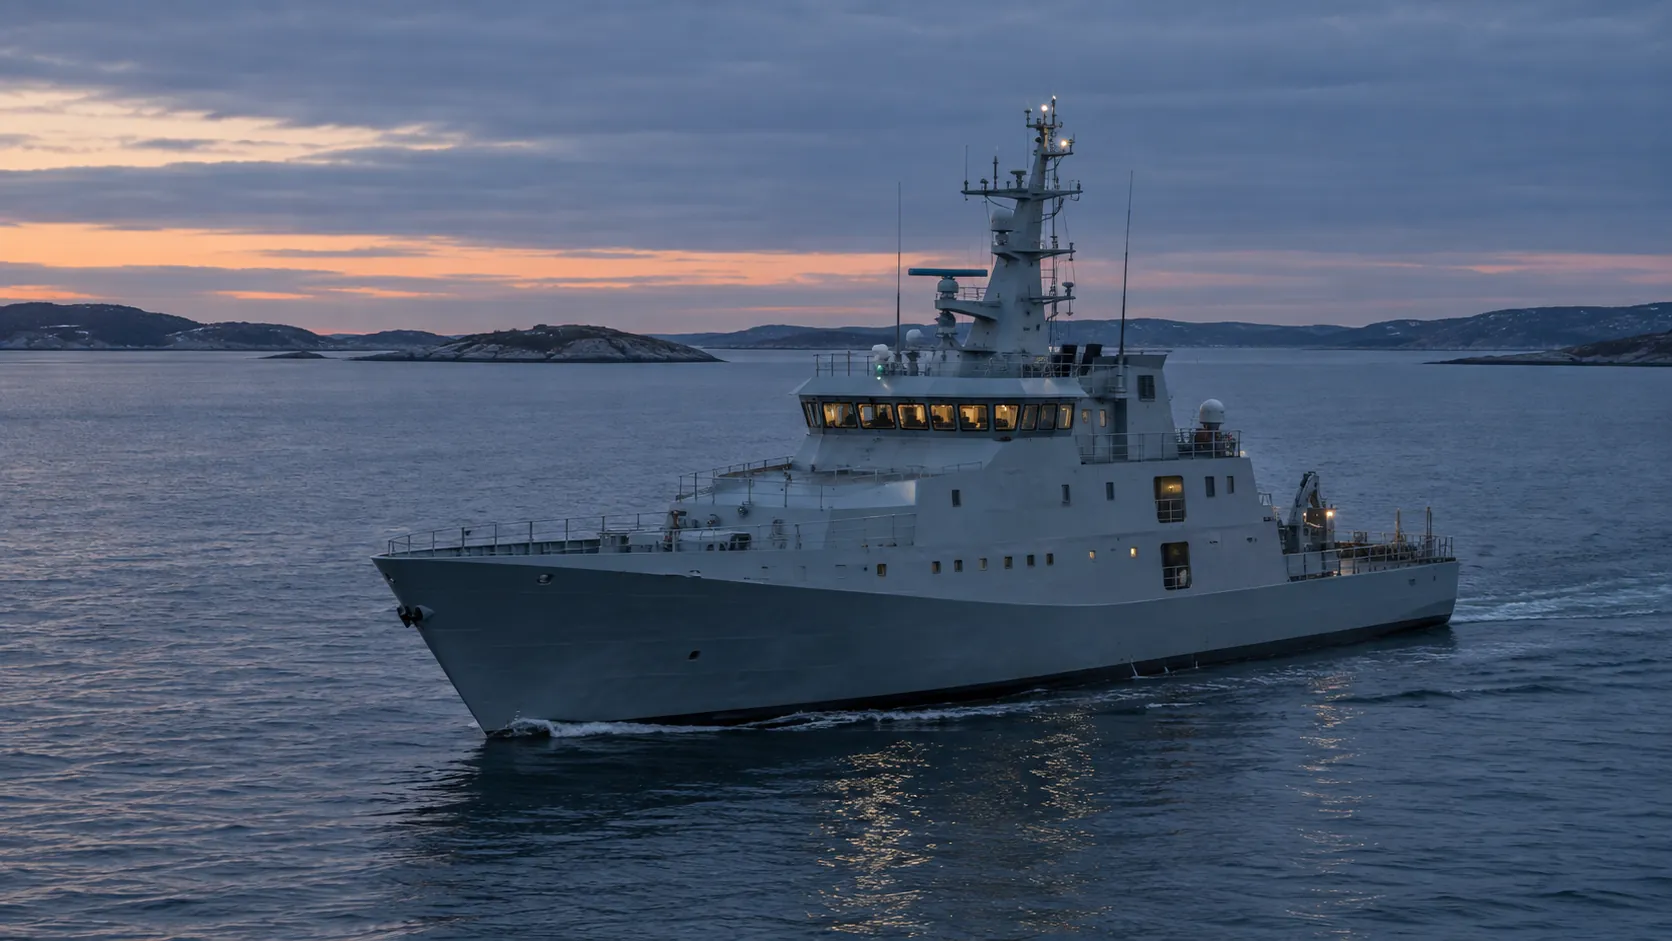
Skibe · sensorer om bord · eksisterende kommandosystemer
Opgaven
Et skib har egne sensorer, kommandosystemer og procedurer. Et nyt lag til droneforsvar skal kunne indgå i det miljø.
Den planlagte arbejdsgang
Det maritime designmål er at samle observationer fra skibets sensorer i beslutningslaget og afklare grænseflader til eksisterende kommandosystemer og autoriserede partnereffektorer.
En sammenhængende beslutningsgang på land og til søs, udviklet omkring det udstyr, operatøren allerede bruger.
Det skal vi validere
Grænseflader om bord, maritime driftsforhold og operatørkrav. Der er endnu ikke gennemført skibsintegration eller søprøve.
Udforsk systemkonceptet.
Illustrative designstudier, ikke installerede systemer. Blå markører viser planlagte integrationsroller; sensorhardwaren kommer fra partnere. Grå viser eksisterende udstyr eller partnerudstyr. Vælg en markør for at se rollen. Alle viste fysiske funktioner kræver fortsat integration og test.
- HAMMER — kommando & kontrol
Operatørens fusionerede luftbillede i kontrolrummet; enhver konsekvensbeslutning godkendes af et menneske.
HAMMER → - VIGIL — 360°-radar
Primær 360°-overvågningsradar i VIGIL-sensorlaget.
VIGIL → - VIGIL — retningsradar
Retningsradar, der dækker indflyvningsaksen.
VIGIL → - VIGIL — passiv RF
Passiv RF-sensor — detekterer drone/controller-links uden selv at udsende.
VIGIL → - VIGIL — EO/IR
EO/IR-kamera til visuel identifikation, dag og nat.
VIGIL → - SCOUT — fremskudte noder
Fremskudte sensornoder, der udvider dækningen ud over perimeteren.
SCOUT → - NEXUS — mesh-datalink
Planlagt dataforbindelse mellem sensorer, noder og HAMMER; robustheden skal testes.
NEXUS → - CORE — edge-AI
Planlagt lokal behandling til sensorfusion og klassifikation; ydeevnen på fysiske noder skal valideres.
CORE → - Eksisterende ATC-radar — 2. part
Mulig integration af lufthavnens eksisterende radar, afhængigt af tilgængelige grænseflader og fælles validering.
- Partnereffektor
Fx jammer — indsættes kun via autoriserede partnere; aldrig en del af det, VAERN selv leverer.
Effektorer → - Ukendt drone
Detekteret, sporet og klassificeret — før den når perimeteren.
- Autoriseret drone
Vises som autoriseret trafik i dette syntetiske scenarie. Operative procedurer og verifikation skal fastlægges.
- HAMMER — kommando & kontrol
Det fusionerede luftbillede i anlæggets driftsrum; enhver konsekvensbeslutning godkendes af et menneske.
HAMMER → - VIGIL — 360°-radar
Primær 360°-overvågningsradar, der dækker kaj, tanke og transformerstation.
VIGIL → - VIGIL — retningsradar
Retningsradar, der overvåger tilflyvningen fra søsiden.
VIGIL → - VIGIL — passiv RF
Passiv RF-sensor — detekterer drone/controller-links uden selv at udsende.
VIGIL → - VIGIL — EO/IR
EO/IR-kamera på tankanlægget til visuel identifikation.
VIGIL → - SCOUT — fremskudte noder
Fremskudte noder, der udvider dækningen langs perimeter og kaj.
SCOUT → - NEXUS — mesh-datalink
Planlagt dataforbindelse mellem sensorer, noder og HAMMER; robustheden skal testes.
NEXUS → - CORE — edge-AI
Planlagt lokal behandling til sensorfusion og klassifikation; ydeevnen på fysiske noder skal valideres.
CORE → - Eksisterende CCTV/havneradar — 2. part
Mulig integration af lokationens eksisterende sensorer, afhængigt af grænseflader og fælles validering.
- Partnereffektor
Fx jammer på kajen — indsættes kun via autoriserede partnere.
Effektorer → - Ukendt drone fra søsiden
Detekteret og sporet, før den når anlægget.
- HAMMER — i TOC'en
Det fusionerede luftbillede i operationscentret; enhver konsekvensbeslutning godkendes af et menneske.
HAMMER → - VIGIL — 360°-radar
Primær 360°-overvågningsradar med dækning ud over volden.
VIGIL → - VIGIL — retningsradar
Retningsradar rettet mod den forventede trusselsakse.
VIGIL → - VIGIL — passiv RF
Passiv RF-sensor — detekterer drone/controller-links uden selv at udsende.
VIGIL → - VIGIL — EO/IR
EO/IR-kamera på vagttårnet til visuel identifikation.
VIGIL → - SCOUT — fremskudte noder
Noder uden for perimeteren giver varsel, før truslen når volden.
SCOUT → - NEXUS — mesh-datalink
Planlagt dataforbindelse mellem sensorer, noder og HAMMER; robustheden skal testes.
NEXUS → - CORE — edge-AI
Planlagt lokal behandling. Adfærd ved forbindelsestab kræver integration og test.
CORE → - Partnereffektor — net, kinetisk eller RF
Leveres af en autoriseret partner under national regulering og partnerens egne tilladelser; VAERN fremstiller den ikke. Typen — net, kinetisk interceptor eller RF-jammer — vælges efter lokationen og de regler, der gælder dér.
Effektorer → - Fjendtlig FPV/recon-drone
Detekteret af de fremskudte noder, før den når basen.
- HAMMER — kommandokøretøj
Luftbilledet bevæger sig med styrken; beslutninger godkendes stadig af et menneske.
HAMMER → - VIGIL — mastradar på køretøj
360°-radar rejst på sensorkøretøjet — dækningen følger kolonnen.
VIGIL → - VIGIL — passiv RF
Passiv RF på kommandokøretøjet — lytter uden selv at udsende.
VIGIL → - VIGIL — EO/IR
EO/IR på forreste køretøj til visuel identifikation.
VIGIL → - SCOUT — node på højdedrag
Node afsat på et højdedrag langs ruten udvider dækningen fremad.
SCOUT → - NEXUS — mesh mellem køretøjer
Planlagte dataforbindelser mellem køretøjer og fremskudte noder; robusthed og uafhængighed af central infrastruktur skal testes.
NEXUS → - CORE — edge-AI
Planlagt lokal behandling på køretøjer; drift ved forbindelsestab skal valideres.
CORE → - Partnereffektor på eskorte
Fx jammer på eskortekøretøjet — indsættes kun via autoriserede partnere.
Effektorer → - Skyggende drone
Drone, der følger kolonnen — detekteret og sporet, mens styrken er i bevægelse.
- HAMMER — kommando & kontrol
Det fusionerede luftbillede i sygehusets vagtcentral; enhver konsekvensbeslutning godkendes af et menneske.
HAMMER → - VIGIL — 360°-radar
Primær 360°-radar, der dækker sygehuset, korridoren og den fremskudte helipad.
VIGIL → - VIGIL — passiv RF
Passiv RF ved den fremskudte helipad — detekterer drone/controller-links uden selv at udsende.
VIGIL → - VIGIL — EO/IR
EO/IR på sygehusets tag — visuel identifikation langs indflyvningen.
VIGIL → - SCOUT — fremskudt node
En planlagt fremskudt node ved en midlertidig landingszone. Opstillingstid og dækning skal afprøves.
SCOUT → - NEXUS — mesh-datalink
Planlagt dataforbindelse mellem sensorer, noder og HAMMER; robustheden skal testes.
NEXUS → - CORE — edge-AI
Planlagt lokal behandling til sensorfusion og klassifikation; ydeevnen på fysiske noder skal valideres.
CORE → - Eksisterende CCTV — 2. part
Mulig kameraintegration, afhængigt af adgang, grænseflader og lokationens krav.
- Partnereffektor
Fx jammer ved sygehuset — indsættes kun via autoriserede partnere; aldrig en del af det, VAERN selv leverer.
Effektorer → - Ukendt drone ved korridoren
Detekteret og sporet, før helikopteren går ind i korridoren.
- Ambulancehelikopter — autoriseret
En ambulancehelikopter vist som kendt trafik i scenariet. HAMMER udsteder ikke flyvetilladelser.
Illustrative designstudier. Sensorpakker planlægges omkring partnerhardware eller eksisterende udstyr. Grænseflader, placering og ydeevne skal afklares og valideres for hver opstilling.
Lad os afgrænse en brugbar første test.
Fortæl, hvad I skal kunne vurdere, hvilket udstyr der er til rådighed, og hvem der skal bruge resultatet. Vi kan demonstrere prototypen og drøfte et integrations- eller valideringsspor.