Forklarlig edge-AI: fusion og klassifikation, du kan efterprøve.
Planlagt arkitektur. Prototypen, der kan demonstreres i dag, er HAMMER-softwaren på TRL 3 med simulerede data. Dette moduls fysiske integrationer skal fortsat bygges og valideres.
CORE er det planlagte softwarelag til forklarlig klassifikation og sensorfusion. Målet er at give operatøren et samlet spor og grundlaget bag det. Behandling på fysiske edge-enheder og drift med svage forbindelser skal fortsat udvikles og valideres.
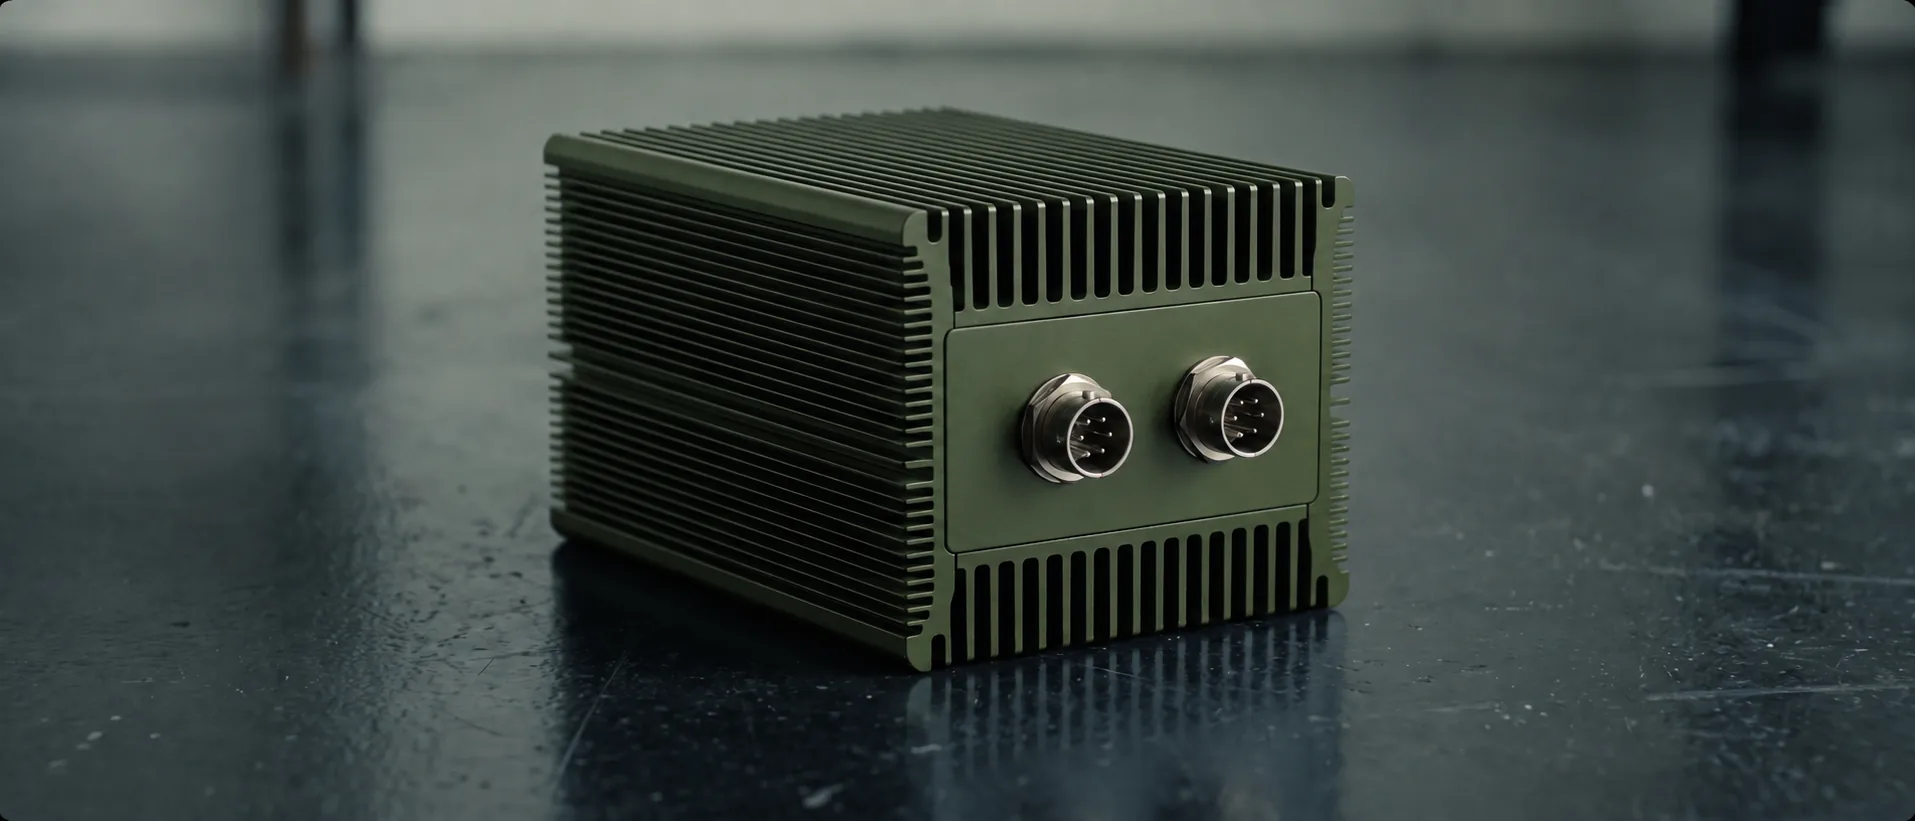
Fusion og klassifikation, forklaret.
CORE skal samle kompatible sensorinput og vise grundlaget for hver klassifikation. Fysiske integrationer og klassifikationskvalitet skal valideres.
- Forklarlig klassifikation.
- Multisensorfusion.
- Kører ved kanten.
- Reviderbare output.
- Kilde-agnostisk indtag.
I beslutningssløjfen.
Multisensordetektion: radar, passiv RF og EO/IR — partnerleverede sensorer integreret af VAERN, eller de sensorer, der allerede står på lokationen.
Robust mesh forbinder fremskudte noder til ét netværk.
Forklarlig edge-AI fusionerer sensorer og klassificerer spor.
Operatøren ser ét luftbillede og godkender responsen.
Net, kinetiske interceptorer og RF-jammere — leveret af autoriserede partnere, integreret i systemet.
Detaljer.
| Funktion | Forklarlig klassifikation & fusion |
| Beregning | Kanten |
| Forklarlighed | Reviderbare output |
| Indgange | Partnerleverede og andenparts-sensorer — åbne grænseflader, tilpasset den enkelte integration |
| Specifikationer | Fastlægges pr. opstilling |
Tallene fastlægges pr. opstilling — hver lokation får den sammensætning, den har brug for, og vi offentliggør ingen tal, vi ikke kan stå inde for.
AI klassificerer; den beslutter ikke. Forklarlighed gør mennesket i sløjfen meningsfuldt.