Fremskudte sensornoder, der bevæger sig med styrken.
Planlagt arkitektur. Prototypen, der kan demonstreres i dag, er HAMMER-softwaren på TRL 3 med simulerede data. Dette moduls fysiske integrationer skal fortsat bygges og valideres.
SCOUT beskriver rollen som planlagt fremskudt sensornode: partnerhardware på trefod eller køretøj, forbundet til beslutningslaget. Placering, forbindelser og mobil drift skal udvikles og afprøves til opgaven.
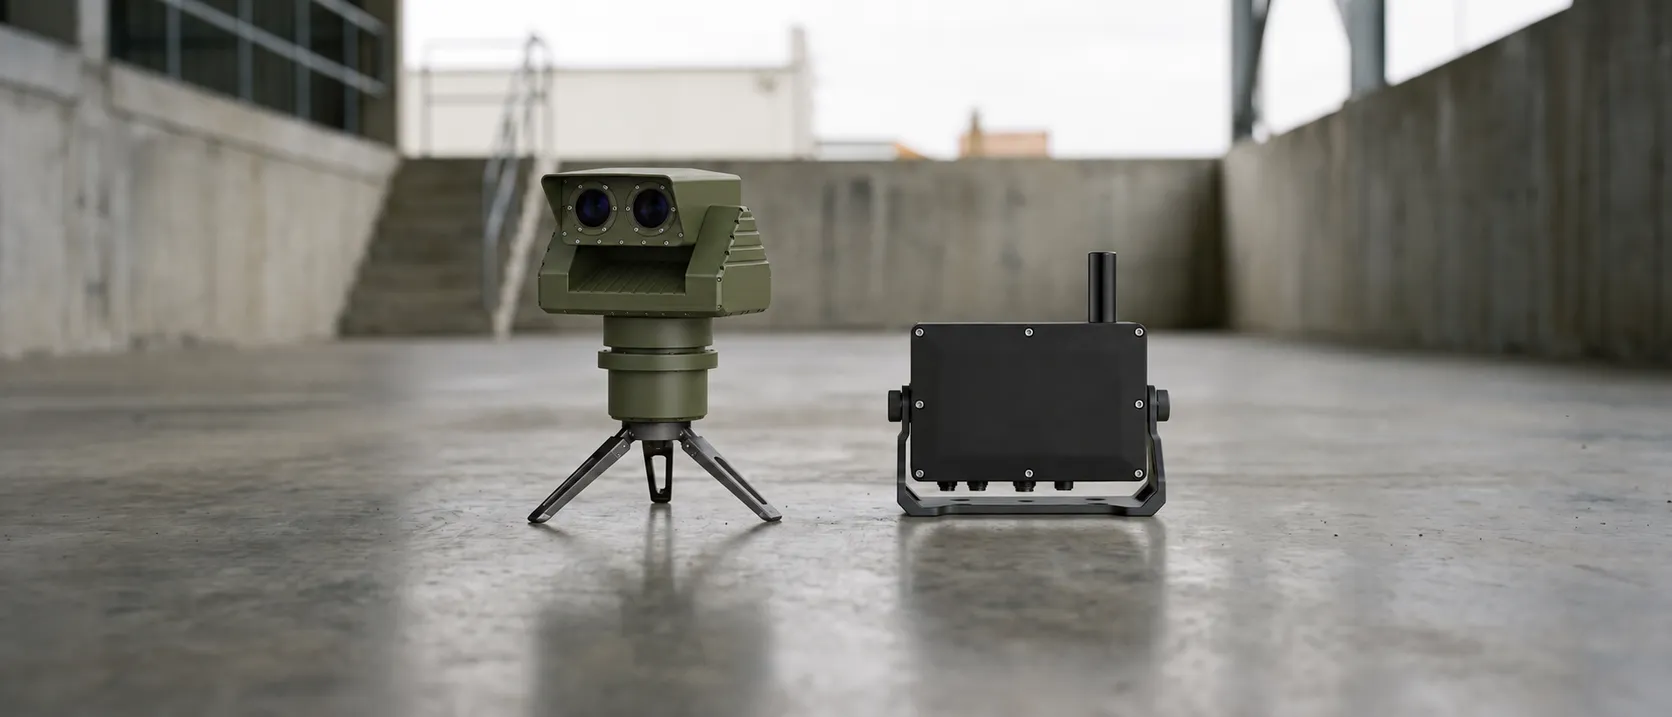
Distribueret. Fremskudt. Forbundet.
Fremskudte noder skal udvide observationerne ud over en fast lokation. Dækning, netværksadfærd og skalering skal afprøves.
- Distribuerede fremskudte sensornoder.
- Mesh-forbundet via NEXUS.
- Bygget mobilt og fremskudt.
- Skalerer fra én node til et netværk.
- Bærer partnerleverede eller andenparts sensorpakker.
I beslutningssløjfen.
Multisensordetektion: radar, passiv RF og EO/IR — partnerleverede sensorer integreret af VAERN, eller de sensorer, der allerede står på lokationen.
Robust mesh forbinder fremskudte noder til ét netværk.
Forklarlig edge-AI fusionerer sensorer og klassificerer spor.
Operatøren ser ét luftbillede og godkender responsen.
Net, kinetiske interceptorer og RF-jammere — leveret af autoriserede partnere, integreret i systemet.
Detaljer.
| Formfaktor | Distribuerede fremskudte noder |
| Forbindelse | NEXUS-mesh |
| Indsættelse | Mobil / fremskudt — kampplads eller midlertidig opstilling |
| Specifikationer | Fastlægges pr. opstilling |
Tallene fastlægges pr. opstilling — hver lokation får den sammensætning, den har brug for, og vi offentliggør ingen tal, vi ikke kan stå inde for.
Fremskudte noder udvider billedet — menneske-godkendelsen forbliver central, ved HAMMER.