Det robuste mesh, der holder hver node i billedet.
Planlagt arkitektur. Prototypen, der kan demonstreres i dag, er HAMMER-softwaren på TRL 3 med simulerede data. Dette moduls fysiske integrationer skal fortsat bygges og valideres.
NEXUS er det planlagte data- og integrationslag mellem sensorer, fremskudte noder og HAMMER. Robuste forbindelser, lokal buffering og mobil drift er designmål, der skal afprøves med hardware- og kommunikationspartnere.
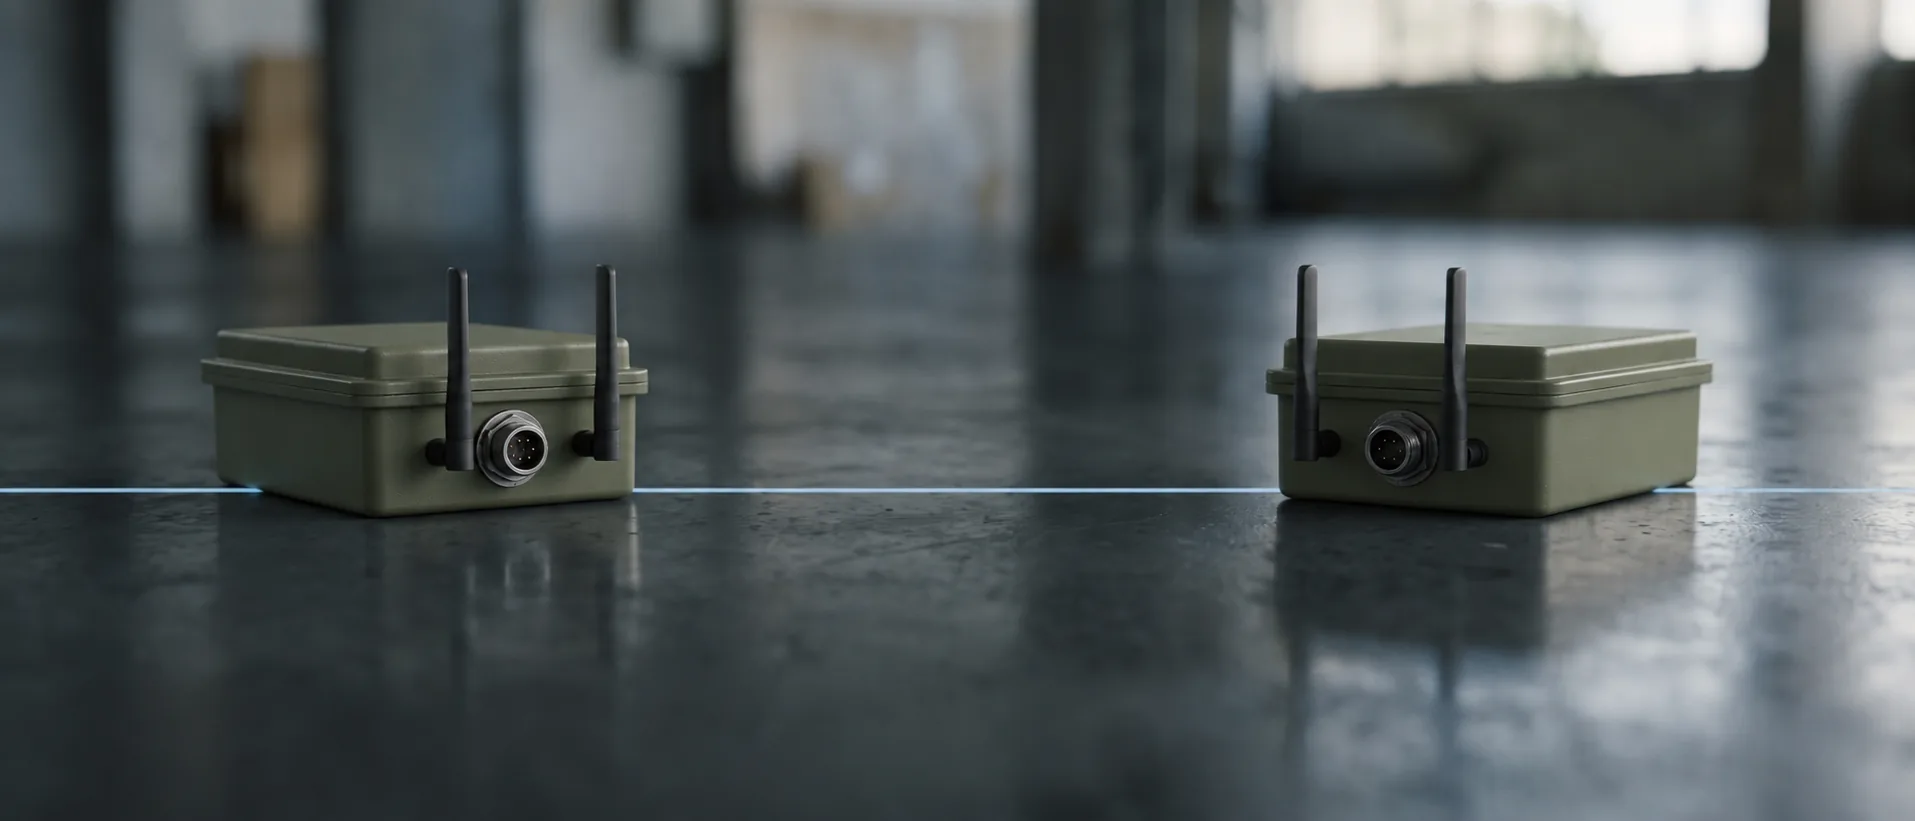
Ét robust netværk.
NEXUS skal føre data mellem sensorer, noder og HAMMER. Næste skridt er at definere grænseflader og afprøve forbindelsernes adfærd med partnere.
- Robust datalink.
- Mesh-netværk.
- Forbinder fremskudte noder til ét netværk.
- Åben / interoperabel — bærer også andenparts sensordata.
I beslutningssløjfen.
Multisensordetektion: radar, passiv RF og EO/IR — partnerleverede sensorer integreret af VAERN, eller de sensorer, der allerede står på lokationen.
Robust mesh forbinder fremskudte noder til ét netværk.
Forklarlig edge-AI fusionerer sensorer og klassificerer spor.
Operatøren ser ét luftbillede og godkender responsen.
Net, kinetiske interceptorer og RF-jammere — leveret af autoriserede partnere, integreret i systemet.
Detaljer.
| Topologi | Robust mesh |
| Robusthed | Designmål: omdirigering ved tab af en node; skal testes for hver topologi |
| Grænseflader | Åbne — dokumenteres ved integration |
| Specifikationer | Fastlægges pr. opstilling |
Tallene fastlægges pr. opstilling — hver lokation får den sammensætning, den har brug for, og vi offentliggør ingen tal, vi ikke kan stå inde for.
Et netværk, du kan stole på, er det, der gør ét ansvarligt luftbillede muligt.